La robótica está entrando en una nueva etapa.
Los robots industriales tradicionales ejecutaban movimientos programados en entornos relativamente controlados. La nueva generación de robots autónomos, AMR, cobots y humanoides debe hacer algo mucho más complejo: percibir su entorno, interpretar situaciones, tomar decisiones y actuar físicamente en espacios compartidos con personas.
Es el salto hacia la Physical AI.
Plataformas como NVIDIA Jetson Thor proporcionan ya la capacidad de cálculo necesaria para ejecutar modelos avanzados de percepción, razonamiento y control directamente en el robot. Pero cuanto mayor es la autonomía de una máquina, más importante resulta una segunda cuestión:
¿Cómo conseguimos que toda esa inteligencia se traduzca en movimiento seguro?
Aquí es donde entran en juego NVIDIA Halos, la functional safety y las nuevas arquitecturas que fabricantes especializados en robótica como NexCOBOT, del Grupo Nexcom, están desarrollando alrededor de NVIDIA Jetson Thor e IGX Thor.
De la inteligencia artificial a la Physical AI
Un robot autónomo moderno necesita procesar simultáneamente información procedente de cámaras, sensores 3D, LiDAR, encoders, IMUs y otros dispositivos.
A partir de esos datos debe ser capaz de:
- Comprender qué ocurre a su alrededor
- Reconocer personas y objetos
- Estimar distancias y trayectorias
- Planificar movimientos
- Coordinar múltiples articulaciones
- Reaccionar ante cambios inesperados
- Ejecutar todo ello con latencias muy reducidas.
En un humanoide, el desafío es todavía mayor.
Ya no hablamos únicamente de controlar un brazo robótico, sino potencialmente de decenas de ejes trabajando simultáneamente, mientras el sistema mantiene el equilibrio, interpreta el entorno y adapta continuamente sus movimientos.
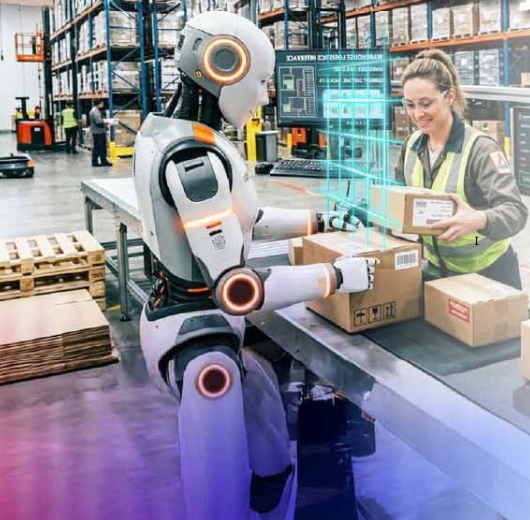
Tecnologías como NVIDIA Isaac, GR00T y Jetson Thor están diseñadas precisamente para abordar esta nueva generación de Physical AI.
Pero la inteligencia artificial es solo una parte de la arquitectura.
AI y Functional Safety no son lo mismo
Un punto fundamental para entender la robótica de próxima generación es diferenciar entre:
Un modelo de IA puede detectar una persona, interpretar una orden o calcular una trayectoria. Pero las funciones críticas de seguridad necesitan mecanismos independientes capaces de supervisar el sistema y llevarlo a un estado seguro cuando sea necesario. Por ejemplo:
- Limitar velocidad o posición
- Supervisar zonas de seguridad
- Detener determinados movimientos
- Gestionar señales de emergencia
- Detectar fallos de hardware o comunicaciones
- Activar funciones seguras en drives y actuadores
Por eso, en una arquitectura industrial correctamente diseñada, AI, motion control y functional safety están relacionados, pero no deben confundirse. Y precisamente esta separación es uno de los conceptos más interesantes detrás de NVIDIA Halos.
NVIDIA Halos: una arquitectura de safety para Physical AI
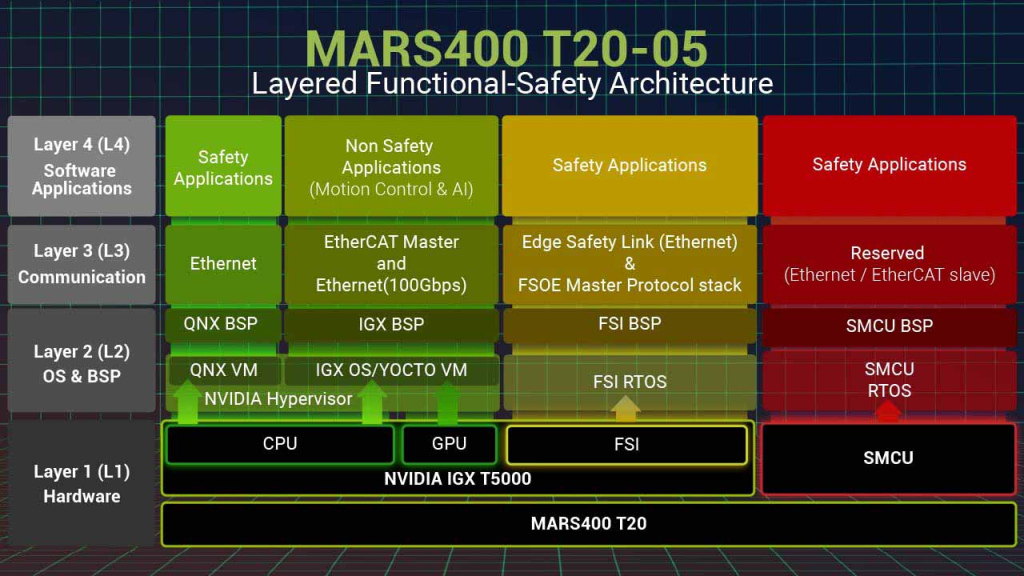
NVIDIA Halos plantea una arquitectura completa para facilitar el desarrollo de sistemas de Physical AI con requisitos de seguridad. No se trata simplemente de añadir un “módulo de safety” a una GPU. Halos aborda diferentes niveles del sistema:
Hardware
Plataformas como NVIDIA IGX Thor incorporan mecanismos específicos para supervisión, aislamiento y diagnóstico.
Entre ellos destaca el Functional Safety Island (FSI), un dominio independiente del procesamiento principal destinado a ejecutar funciones relacionadas con safety.
Sistema operativo y BSP
La arquitectura contempla la separación entre diferentes entornos de ejecución, incluyendo Linux, RTOS y configuraciones con QNX e Hypervisor.
Comunicaciones
La información relacionada con seguridad puede mantenerse separada de las comunicaciones utilizadas para AI y control convencional.
Tecnologías como Edge Safety Link o protocolos industriales como FSoE — Safety over EtherCAT — permiten construir esta separación.
Aplicaciones
Finalmente aparecen las funciones de seguridad específicas del robot.
El resultado es una arquitectura donde el procesamiento de IA puede seguir evolucionando rápidamente mientras existe un dominio independiente encargado de supervisar las condiciones críticas del sistema.
Jetson Thor e IGX Thor: dos arquitecturas para el mismo reto
Esta distinción es especialmente interesante para fabricantes de robots.
NVIDIA Jetson Thor
Jetson Thor está orientado a proporcionar una enorme capacidad de procesamiento para Physical AI.
Puede concentrar tareas como:
- percepción
- sensor fusion
- modelos VLA
- planificación
- inferencia
- control avanzado
- coordinación de movimiento
Es una plataforma especialmente atractiva para humanoides y robots autónomos donde el rendimiento AI es crítico.
Pero esto no significa que Jetson Thor sea, por sí mismo, un controlador de functional safety.
Esta separación no implica una arquitectura inferior desde el punto de vista de functional safety. Permite mantener AI y motion control en Jetson Thor mientras las funciones de functional safety se ejecutan en un controlador independiente, como los ESC 210/ESC 211 de NexCOBOT, con comunicación safety mediante FSoE.
NVIDIA IGX Thor
IGX Thor plantea una arquitectura diferente. Mantiene la capacidad de procesamiento necesaria para Physical AI, pero incorpora mecanismos específicos para integrar functional safety dentro de la propia plataforma.
Aquí aparecen elementos como:
- Functional Safety Island
- Safety MCU
- Safety Extension Package
- Edge Safety Link
- separación entre dominios safety y non-safety
Esto permite plantear una arquitectura donde AI, control y los mecanismos asociados a functional safety pueden integrarse dentro de una misma plataforma, manteniendo la separación entre los dominios safety y non-safety.
Jetson Thor con un controlador de safety independiente e IGX Thor con NVIDIA Halos representan dos formas diferentes de abordar un mismo reto: combinar AI, motion control y functional safety. La arquitectura más adecuada dependerá de los requisitos específicos de cada robot y de las funciones de seguridad que deban implementarse.
NexCOBOT trabaja precisamente sobre ambas aproximaciones: plataformas Jetson Thor combinadas con safety externo y nuevas arquitecturas IGX Thor alineadas con NVIDIA Halos para integrar estos mecanismos dentro de la propia plataforma.
NexCOBOT: AI, Motion Control y Functional Safety
NexCOBOT lleva años trabajando en control industrial, EtherCAT y functional safety.
Su propuesta para la nueva generación de robótica combina tres mundos que tradicionalmente se han tratado de forma independiente:
AI + Motion Control + Functional Safety
Esta combinación permite plantear diferentes arquitecturas dependiendo de las necesidades del robot.
Primera arquitectura: Jetson Thor + Motion Control + Safety externo
Una de las aproximaciones consiste en utilizar Jetson Thor como cerebro de AI y control, manteniendo la functional safety en un controlador independiente.
En plataformas NexCOBOT basadas en Jetson Thor, el sistema puede integrar:
- Procesamiento AI
- Percepción
- Planificación
- Control de movimiento
- EtherCAT Master
- Software real-time NexRTOS
- Tecnología de motion control NexECM.
De esta forma, una única plataforma puede encargarse de gran parte de la inteligencia y del control multi-eje del robot.
Las funciones críticas de seguridad permanecen separadas.
Para ello NexCOBOT está desarrollando controladores como ESC 210 y ESC 211, basados en una arquitectura ARM/Renesas y comunicaciones FSoE. Esta separación resulta especialmente interesante porque permite evolucionar los algoritmos de AI sin mezclar directamente ese ciclo de desarrollo con el dominio de functional safety.
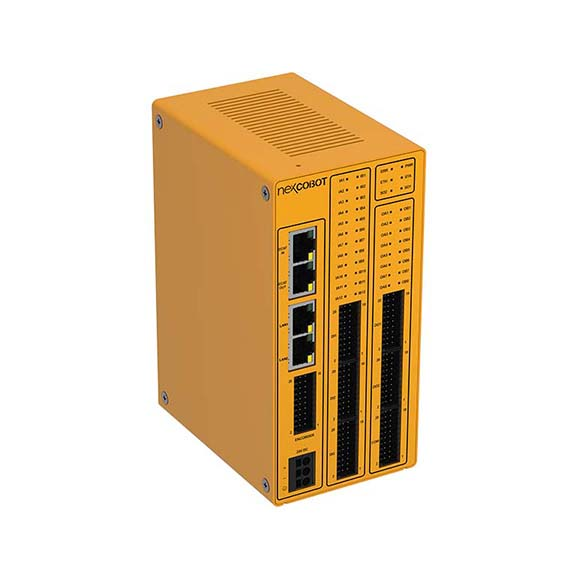
ESC 210
Está pensado como una plataforma sobre la que el fabricante del robot puede desarrollar sus propias aplicaciones de seguridad.
Esto resulta especialmente interesante para robots con requisitos específicos, como:
- humanoides
- AMR
- robots móviles
- cuadrúpedos
- maquinaria autónoma
ESC 211
Da un paso adicional incorporando software de safety orientado a robots industriales y basado en los requisitos de ISO 10218.
La arquitectura contempla además FSoE Master, permitiendo transportar funciones de seguridad sobre redes EtherCAT.
NexCOBOT plantea para esta familia objetivos de hasta SIL3 / PLe, aunque es importante señalar que el proceso de certificación de estas nuevas plataformas se encuentra todavía en evolución.
Segunda arquitectura: IGX Thor + NVIDIA Halos
La segunda aproximación busca una mayor integración entre el procesamiento de AI, el control y los mecanismos asociados a functional safety.
NexCOBOT está desarrollando nuevas plataformas basadas en NVIDIA IGX Thor donde AI, motion control y los mecanismos asociados a functional safety pueden convivir dentro de una arquitectura más integrada. En esta configuración encontramos:
IGX Thor
como plataforma principal de procesamiento
NexRTOS + NexECM
para real-time y control EtherCAT
Functional Safety Island
como dominio independiente para funciones relacionadas con safety
Safety MCU
como elemento adicional de supervisión
FSoE
para comunicar funciones de seguridad con drives, I/O y otros dispositivos industriales
Todo ello dentro de una arquitectura alineada con NVIDIA Halos.
¿Por qué esto es especialmente importante para humanoides?
Un humanoide industrial representa probablemente uno de los mayores desafíos actuales de la informática embebida.
Debe combinar simultáneamente:
- percepción avanzada
- inteligencia artificial
- planificación
- control de múltiples articulaciones
- comunicaciones deterministas
- control en tiempo real
- interacción con personas
- y functional safety
Además, todos estos sistemas deben funcionar dentro de restricciones muy exigentes de:
- tamaño
- consumo
- temperatura
- peso
- latencia
Por eso, diseñar la arquitectura de un humanoide va mucho más allá de combinar un ordenador de AI con un controlador de seguridad: es necesario coordinar percepción, procesamiento, comunicaciones deterministas, motion control y functional safety como partes de un mismo sistema.
La tendencia apunta hacia arquitecturas mucho más integradas, pero manteniendo una separación clara entre los dominios de AI y safety.
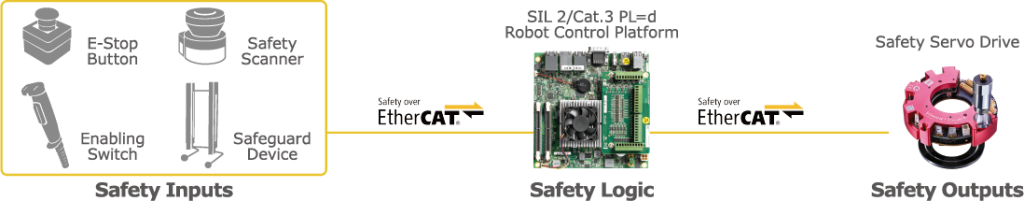
Y ahí es donde la combinación de NVIDIA Thor + NexCOBOT + EtherCAT/FSoE + functional safety adquiere especial sentido.
Del humanoide al AMR, cobot o robot autónomo
Lo interesante es que esta arquitectura no es exclusiva de los humanoides. Los mismos principios pueden aplicarse a:
AMR y robots móviles
Combinando navegación autónoma, percepción, planificación, control de motores y funciones de seguridad.
Cobots
Integrando percepción avanzada con funciones como safe stop, limitación de velocidad o supervisión de zonas.
Robots industriales
Conectando AI y visión con motion control EtherCAT y drives con funciones de seguridad.
Robots cuadrúpedos y plataformas autónomas
Donde percepción, locomoción y reacción ante el entorno deben ejecutarse continuamente y con latencias extremadamente bajas.
La nueva arquitectura del robot
Podemos simplificar esta evolución en cuatro grandes bloques:
PERCEPTION & AI
Cámaras, LiDAR, sensores 3D, modelos de AI y Physical AI.
↓
PLANNING
Interpretación del entorno y generación de acciones.
↓
MOTION CONTROL
Real-time, EtherCAT y coordinación de actuadores.
↓
FUNCTIONAL SAFETY
Supervisión independiente, FSoE, Safety I/O y funciones seguras.
El verdadero reto ya no consiste únicamente en disponer de cada una de estas tecnologías. Consiste en integrarlas correctamente dentro de una arquitectura robótica completa, manteniendo claramente separados los dominios que lo requieren.
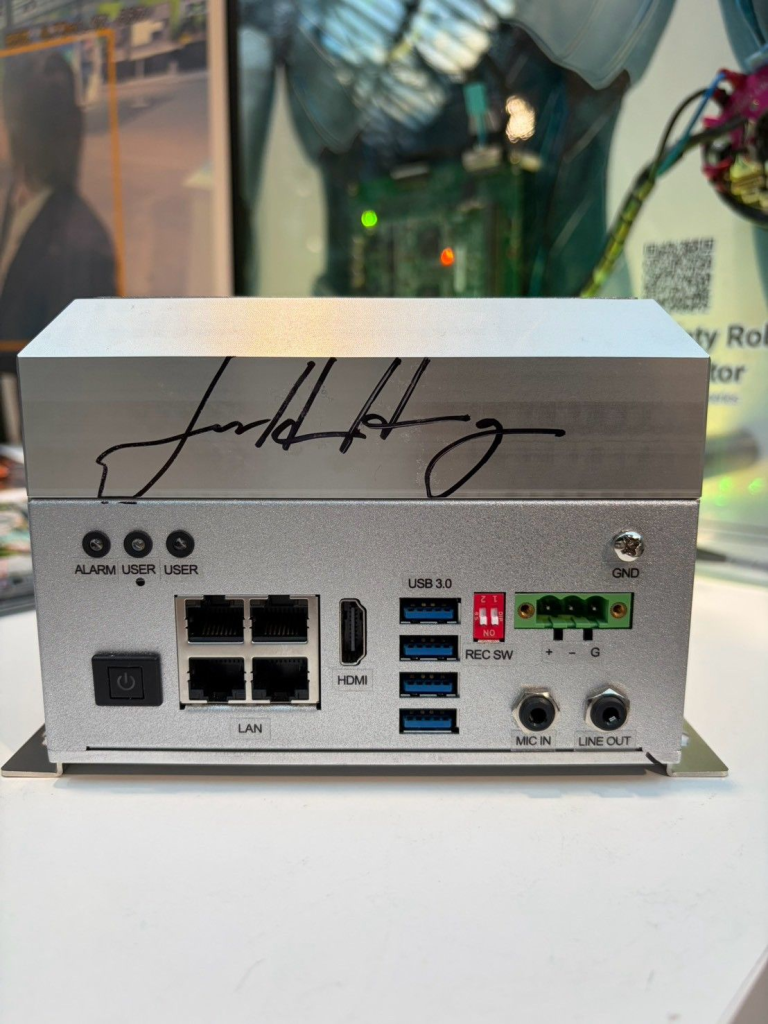
𝐌𝐀𝐑𝐒𝟒𝟎𝟎 𝐓𝟏𝟎 de Nexcobot basado en NVIDIA Jetson Thor, firmado por Jensen Huang, fundador y CEO de NVIDIA.
En Novatronic Sistemas estamos trabajando ya con plataformas destinadas a proyectos avanzados de robótica y humanoides, combinando tecnologías de NVIDIA y NexCOBOT.
Porque en la nueva generación de robótica ya no basta con elegir la plataforma de cálculo adecuada: hay que entender cómo IA, control en tiempo real, comunicaciones industriales, motion y functional safety deben trabajar conjuntamente.
Esto nos permite acompañar proyectos desde las primeras fases de arquitectura hasta la selección e integración de las plataformas de procesamiento y control.
La llegada de NVIDIA Jetson Thor, IGX Thor y NVIDIA Halos, junto con la experiencia de NexCOBOT en EtherCAT, motion control y functional safety, abre una nueva etapa para la robótica industrial.
¿Necesitas analizar la arquitectura de tu próximo proyecto de robótica, humanoides, AMR o sistemas autónomos? Contacta con nosotros.